Roborock Saros Rover: cómo funciona la aspiradora que sube escaleras
Las ruedas articuladas del Saros Rover permiten superar uno de los obstáculos más persistentes de la limpieza robótica: las escaleras. Su demostración en CES 2026 fue prometedora, pero ¿qué tan cerca está de limpiar una vivienda de varias plantas sin ayuda?
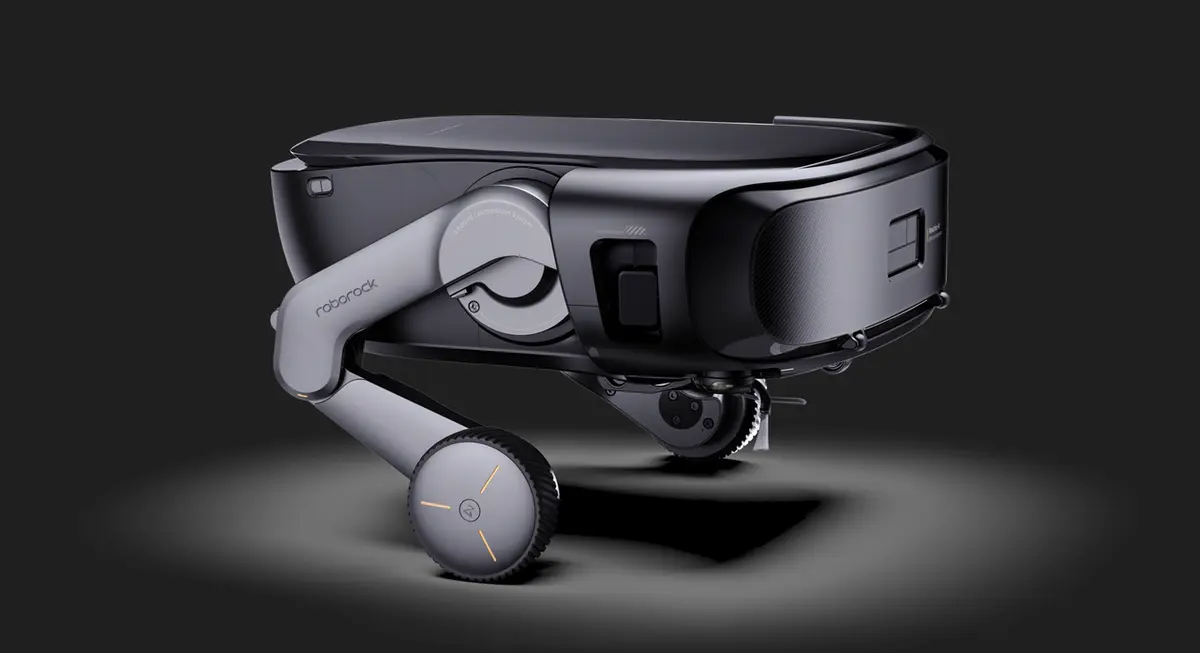
Una aspiradora robótica puede recorrer habitaciones, esquivar muebles y regresar a su estación de carga. Sin embargo, en una casa de varios pisos todavía suele necesitar que alguien la transporte por las escaleras.
Roborock presentó una posible solución en enero de 2026: Saros Rover, un prototipo equipado con dos ruedas sobre extremidades articuladas capaces de elevar su cuerpo, cambiar de postura y subir peldaños.
La propuesta va más allá de transportar la aspiradora entre plantas. Roborock quiere que también limpie las escaleras durante el recorrido.
Las primeras demostraciones permiten analizar su funcionamiento, aunque todavía no conocemos las características definitivas ni cuándo estará disponible comercialmente.
Roborock Saros Rover: características principales
| Característica | Información disponible |
|---|---|
| Fabricante | Roborock |
| Presentación | CES, enero de 2026 |
| Sistema de movilidad | Dos ruedas sobre extremidades articuladas |
| Movimientos demostrados | Ascenso de escalones, desplazamiento por pendientes, giros y pequeños saltos |
| Limpieza de escaleras | Demostración preliminar |
| Navegación anunciada | IA, sensores de movimiento y percepción espacial 3D |
| Fregado húmedo | No incorporado en el prototipo presentado |
| Potencia de succión y batería | Sin especificaciones publicadas |
| Precio comercial | No anunciado |
| Fecha de lanzamiento | No confirmada |
| Estado | Prototipo en desarrollo |
Datos del fabricante y de demostraciones presenciadas por medios especializados. Información revisada al 11 de octubre de 2026.
¿Qué demostró realmente Roborock en CES 2026?
La demostración más interesante fue observada por Jennifer Pattison Tuohy, periodista especializada en hogares inteligentes de The Verge.
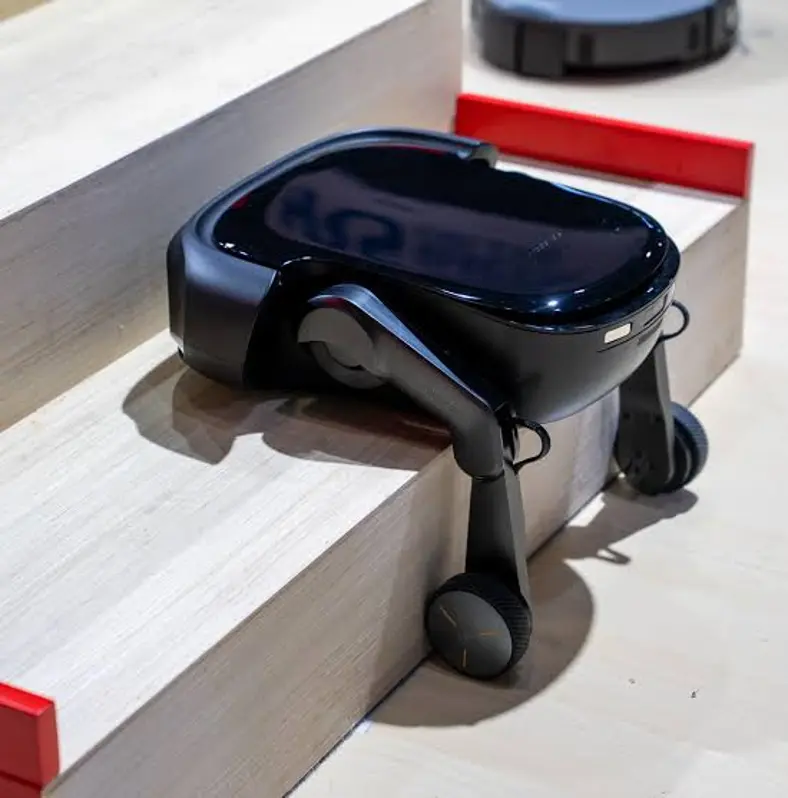
Saros Rover consiguió subir cinco escalones en poco menos de tres minutos. Durante el recorrido elevaba su cuerpo, se apoyaba sobre cada peldaño y giraba para pasar su sistema de aspiración por parte de la superficie antes de continuar.
También mostró movimientos controlados sobre pendientes, cambios rápidos de dirección y pequeños saltos para superar desniveles.
El dispositivo llegó a balancearse cerca del borde de un escalón durante la prueba, aunque consiguió mantener el equilibrio.
Estas observaciones son relevantes porque proceden de una demostración presencial, no exclusivamente de un video promocional editado.
No obstante, debemos precisar qué significa el resultado: se observó un robot que ascendía escalones mientras aspiraba, pero no se realizó una prueba independiente de recogida de suciedad.
No sabemos cuánto polvo retiró, qué porcentaje de cada peldaño alcanzó ni cómo se comportaría después de cientos de ascensos.
El tiempo registrado tampoco puede utilizarse como una velocidad universal: corresponde a aquella demostración concreta, que incluía maniobras de limpieza.
¿Cómo funciona su sistema de ruedas articuladas?
Una aspiradora convencional depende principalmente del tamaño de sus ruedas, la altura del chasis y, en algunos modelos, de pequeños mecanismos elevadores para superar obstáculos.
Saros Rover utiliza una arquitectura diferente.
Sus ruedas principales están instaladas en los extremos de dos estructuras móviles capaces de variar la altura y posición del cuerpo. Cada conjunto rueda-pata puede actuar de forma independiente.
Al encontrar un escalón, el robot modifica su postura para elevar el cuerpo, trasladar sus apoyos y avanzar hacia la siguiente superficie.
Este diseño tiene dos ventajas mecánicas potenciales.
La primera es que no necesita depender únicamente del diámetro de una rueda para superar un desnivel considerable.
La segunda es que puede compensar diferencias de altura entre sus apoyos, algo importante para mantener la estabilidad sobre superficies irregulares.
La importancia de la percepción espacial
Según Roborock, el sistema combina sensores de movimiento, información tridimensional del entorno y algoritmos de inteligencia artificial para coordinar las extremidades.
En términos prácticos, debe identificar la posición del escalón, estimar dónde apoyar sus ruedas y ajustar los movimientos conforme cambia su posición.
La necesidad de mantener el equilibrio añade complejidad a una actividad que, para una aspiradora convencional, consiste principalmente en desplazarse sobre un plano.
Roborock también afirma que su diseño puede adaptarse a escaleras curvas y alfombradas.
Son aplicaciones interesantes, aunque las demostraciones observadas por The Verge se desarrollaron sobre escalones amplios, rectos y relativamente uniformes.
Una escalera estrecha, una superficie resbaladiza o un peldaño irregular pueden exigir maniobras distintas. Por ahora, no contamos con pruebas independientes suficientes para establecer los límites de cada configuración.
¿Puede limpiar las escaleras tan bien como una aspiradora convencional?
Aquí encontramos una dificultad que no se resuelve únicamente mejorando la movilidad.
Una escalera tiene esquinas, bordes, superficies horizontales y encuentros entre escalones donde puede acumularse suciedad.
El robot necesita colocar correctamente su sistema de aspiración sobre esas zonas, algo complicado cuando simultáneamente debe controlar su postura y los puntos de apoyo.
Además, distintos materiales requieren comportamientos diferentes. Una escalera alfombrada plantea exigencias de aspiración y tracción distintas a las de una superficie lisa.
La prensa especializada confirmó que Saros Rover realizó movimientos de limpieza durante su ascenso, pero no publicó mediciones comparables de residuos recogidos, cobertura o eficacia en esquinas.
Por eso, antes de evaluar su rendimiento frente a una aspiradora manual, necesitaríamos pruebas con cantidades conocidas de polvo, cabellos y otros residuos sobre distintos tipos de escalones.
También será importante medir cuánto tiempo dedica a la limpieza y cuánto necesita para desplazarse.
El proceso observado en CES fue relativamente lento, aunque la velocidad por sí sola no determina su utilidad: un dispositivo puede tardar más que una persona y resultar práctico si completa la tarea mientras sus propietarios realizan otras actividades.
La cuestión es cuánto limpia realmente durante ese tiempo.
¿Podría limpiar una casa completa de varios pisos?
Este sería el principal beneficio para los propietarios de viviendas con escaleras.
Actualmente, una familia puede trasladar manualmente su aspiradora entre plantas o utilizar un robot diferente en cada nivel.
Con Saros Rover, Roborock aspira a que un único dispositivo pueda desplazarse entre ellas.
Pero la movilidad es solamente una parte de esa operación.
Para completar una limpieza verdaderamente automatizada, el robot también tendría que gestionar varios aspectos:
- Navegación entre plantas: reconocer escaleras, habitaciones y rutas de regreso sin perder su posición.
- Carga y mantenimiento: regresar a una estación accesible, incluso cuando se encuentra en otro piso.
- Autonomía energética: disponer de batería suficiente para desplazarse y limpiar, considerando el consumo adicional de las articulaciones.
- Seguridad: detenerse o recuperarse adecuadamente ante obstáculos, pérdida de tracción, personas o mascotas.
Roborock todavía no ha publicado especificaciones completas ni ensayos que permitan evaluar todos estos aspectos en una vivienda real.
Uno de los interrogantes más relevantes es el regreso a la estación de carga. Si el robot termina una limpieza en un piso diferente, tendrá que recorrer nuevamente las escaleras o utilizar otra solución de recarga.
También será necesario conocer la resistencia mecánica de las articulaciones y su mantenimiento después de numerosos ciclos de trabajo.
No se trata de exigir que un prototipo resuelva todas estas cuestiones desde su primera presentación. Se trata de identificar las funciones que deberán integrarse para convertirlo en un electrodoméstico práctico.
¿En qué se diferencia de los Roborock Saros 20 y Z70?
Saros Rover forma parte de una evolución más amplia de los robots de limpieza, pero no incorpora automáticamente las funciones de los otros modelos Saros.
| Modelo | Innovación principal | Función |
|---|---|---|
| Saros 20 | Chasis elevable AdaptiLift 3.0 | Superar umbrales y desniveles relativamente pequeños |
| Saros Z70 | Brazo mecánico OmniGrip | Manipular determinados objetos que estorban durante la limpieza |
| Saros Rover | Ruedas sobre extremidades articuladas | Subir escaleras y desplazarse entre niveles |
El Saros 20 está diseñado para mejorar la movilidad sobre obstáculos como umbrales de puertas. Aunque puede elevar parcialmente su estructura, no está concebido para ascender tramos completos de escaleras.
El Saros Z70 utiliza un brazo plegable que permite retirar determinados objetos del suelo, pero tampoco resuelve el desplazamiento entre plantas.
Saros Rover aborda un problema diferente mediante una arquitectura mecánica específica.
Estas tecnologías podrían complementarse en generaciones futuras, pero no hay información oficial que confirme su integración en un mismo producto.
La distinción importa porque mejorar la movilidad, manipular objetos y aumentar la eficacia de limpieza son desafíos técnicos diferentes.
También existen propuestas que utilizan plataformas auxiliares para transportar aspiradoras por las escaleras, en lugar de integrar toda la movilidad en el propio robot. Ambas soluciones implican compromisos distintos de complejidad, tamaño y mantenimiento.
¿Cuándo saldrá a la venta el Roborock Saros Rover?
Roborock presentó Saros Rover el 6 de enero de 2026 como un producto en desarrollo.
Durante CES, representantes de la empresa indicaron que todavía requeriría tiempo antes de llegar al mercado.
Posteriormente, el 14 de septiembre de 2026, Roborock anunció que Saros Rover había recibido un reconocimiento en los premios Innovation by Design de Fast Company.
El reconocimiento destaca su propuesta de diseño, pero no establece que haya concluido su desarrollo comercial ni certifica su rendimiento doméstico.
Hasta el 11 de octubre de 2026 no existe una fecha oficial de venta, un precio confirmado ni un calendario de lanzamiento internacional.
Tampoco se han publicado las especificaciones finales de su batería, potencia de succión, sistema de limpieza o accesorios.
Por ahora, Saros Rover debe considerarse una tecnología prometedora en desarrollo, no una opción disponible para compra.
¿A quién podría interesarle esta tecnología?
Su principal público potencial serían los propietarios de viviendas de varias plantas que desean automatizar la limpieza sin trasladar aparatos manualmente.
También podría resultar interesante en viviendas con desniveles importantes, siempre que las futuras versiones demuestren compatibilidad con esas superficies.
En cambio, para un departamento de una sola planta, el mecanismo articulado podría aportar pocas ventajas frente a aspiradoras convencionales más sencillas.
El éxito comercial dependerá de que sus nuevas capacidades justifiquen el costo, el mantenimiento y la complejidad adicional.
Desde una perspectiva técnica, Saros Rover también ilustra una tendencia interesante: los fabricantes están modificando la estructura física de sus máquinas para superar limitaciones que no pueden resolver únicamente mediante software.
En este caso, el objetivo no es imitar el cuerpo humano, sino incorporar la movilidad necesaria para una tarea doméstica concreta.
La lectura de Galileo-9
Durante mucho tiempo intentamos que nuestros hogares fueran más fáciles de recorrer para los robots: quitamos cables, reorganizamos muebles y evitamos dejar objetos donde pudieran atascarse.
Saros Rover propone invertir esa relación: que sea el robot quien aprenda a adaptarse mejor a la casa.
Esa diferencia puede parecer pequeña, pero representa un cambio de filosofía en la ingeniería doméstica.
No necesitamos que todas las máquinas tengan brazos, piernas o apariencia humana. Necesitamos que puedan resolver los problemas para los que fueron construidas.
Y si algún día una aspiradora consigue limpiar las escaleras sin que nadie tenga que cargarla, habremos eliminado una de esas pequeñas molestias cotidianas que hacen que la automatización realmente valga la pena.
Aunque espero que no descubra la costumbre de dejar el trabajo a medias justo cuando llega al último escalón.
Fuentes y metodología
Este análisis se basa en los comunicados de Roborock y en observaciones independientes de demostraciones públicas. No constituye una prueba física del producto ni una evaluación de su eficacia de limpieza.
Equipo Editorial Bot Army Shop · Investigación asistida por IA y supervisión editorial humana.
- Roborock. Presentación oficial de Saros Rover en CES 2026.
- The Verge. Demostración presencial de Saros Rover en CES 2026.
- Roborock. Reconocimiento Innovation by Design, septiembre de 2026.
- Roborock. Catálogo oficial de aspiradoras y características de Saros 20 y Z70.
Revisión editorial: 11 de octubre de 2026.